Согласование сигналов АСУ ТП: 24В, 3.3В, токовые петли 4-20мА и гальваническая развязка
- Разница физических уровней: почему ПЛК работают на 24 В, а микроконтроллеры на 3.3 В
- Причины образования земляных петель и их влияние на сигнальные линии
- Преимущества токовой петли 4–20 мА перед передачей напряжения на большие расстояния
- Концепция живого нуля и диагностика обрыва линии контроллером
- Чтение токовой петли с помощью АЦП микроконтроллера и прецизионного шунтирующего резистора
- Барьеры искрозащиты и нормирующие преобразователи
- Иллюзия изоляции: почему понижающий DC-DC конвертер не дает гальванической развязки
- Сопряжение цепей через оптопары (TLP281) и эффект инверсии аппаратной логики
- Опасность плавающего состояния пинов (High-Z) при загрузке чипа
- Аппаратная подтяжка уровней (Pull-up / Pull-down)
Стандарты напряжений. ПЛК и микроконтроллеры
При построении исследовательского стенда АСУ ТП, разработке инструментов аппаратного перехвата или кастомных устройств сбора данных возникает задача сопряжения различных архитектур: промышленных ПЛК и плат на базе микроконтроллеров (MCU) или ПЛИС (FPGA).
Эти архитектуры оперируют принципиально разными уровнями напряжений из-за разных физических задач.
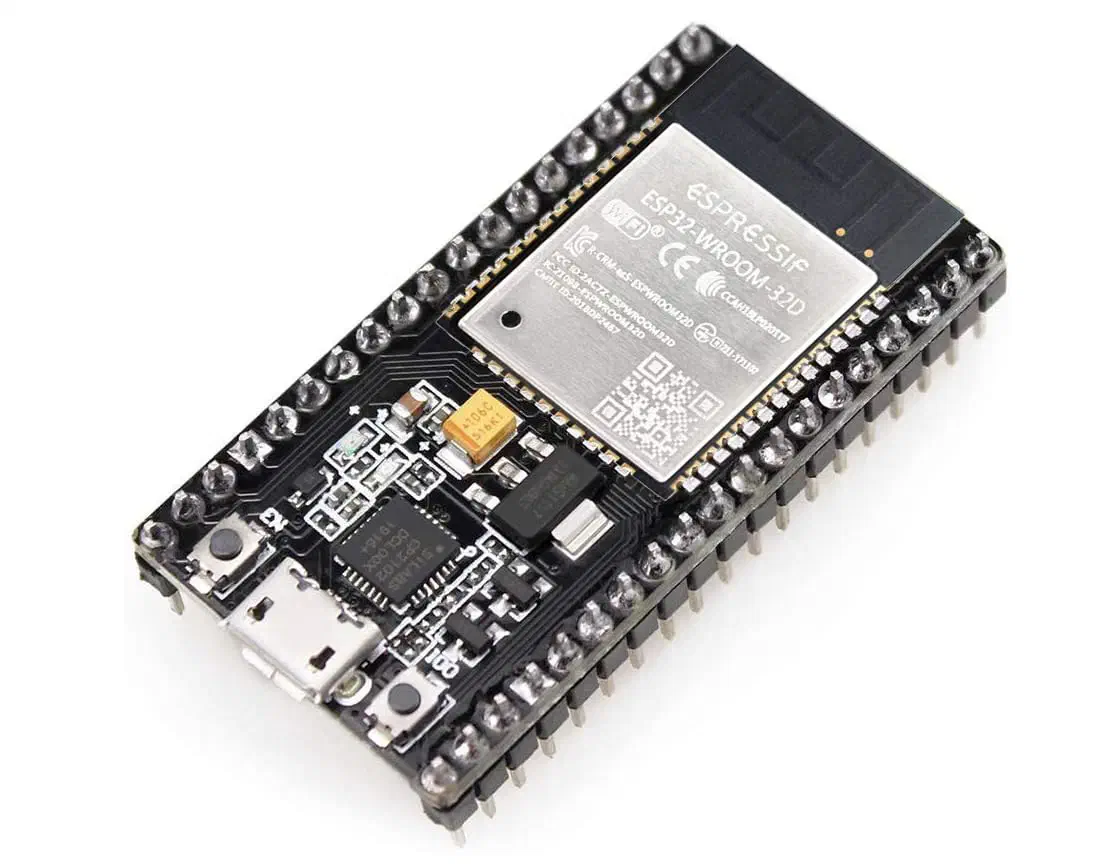
Микроконтроллеры в промышленной кибербезопасности
Наступательные сценарии
Небольшой микроконтроллер способен пассивно прослушивать полевые шины – Modbus RTU / PROFIBUS – подключившись к RS-485 через простой трансивер, либо напрямую к SPI/I2C устройствам. Более агрессивный вариант – встать в разрыв между ПЛК и датчиком и подменять значения на лету.
Отдельный класс – радиоимпланты для обхода air gap: устройство логирует трафик и передаёт его по скрытому каналу наружу.
Защитные сценарии
Пассивные сенсоры на базе микроконтроллеров: мониторинг аномалий в токовых петлях 4–20 мА, отслеживание неожиданных дискретных переходов, out-of-band контроль шины независимо от SCADA.
Исследования и оценка защищённости
Микроконтроллер удобен для тестирования устойчивости промышленных протоколов – так называемого фаззинга: устройство намеренно отправляет ПЛК искажённые или граничные запросы (неверные коды функций, некорректные диапазоны регистров, случайный мусор) и фиксирует реакцию.
ПЛК проектировались для предсказуемой среды и нередко плохо переносят неожиданные данные – зависают, перезагружаются или переходят в аварийный режим. Такой же подход применяется для эмуляции полевых устройств: можно проверить поведение системы управления без риска для реального производства.
ПЛИС (FPGA) в промышленной кибербезопасности
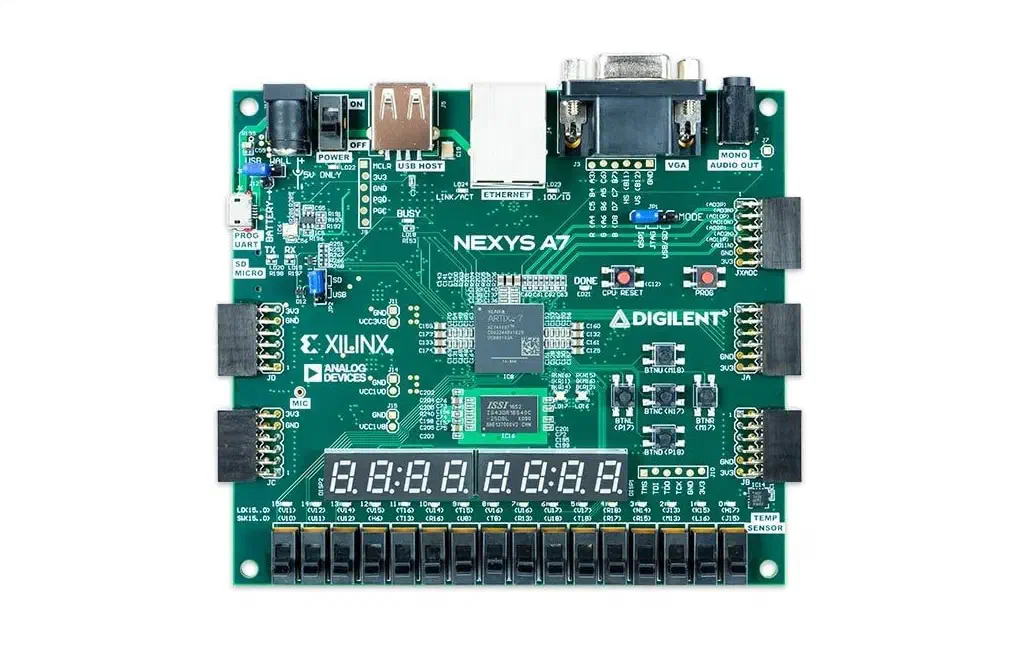
ПЛИС (FPGA) – массив неконфигурированных логических вентилей. В отличие от микроконтроллера или процессора, который выполняет инструкции последовательно, ПЛИС конфигурируется на уровне аппаратных связей, создавая жёсткую физическую схему.
В результате – отсутствие операционной системы, минимальный джиттер и детерминированное время реакции в единицы–десятки наносекунд.
В АСУ ТП ПЛИС традиционно применяются там, где критична параллельная обработка сигналов с минимальными задержками: модули противоаварийной защиты (Safety Instrumented Systems), высокоскоростные контроллеры движения, одновременная работа с несколькими полевыми шинами.
Поверхность атаки
ПЛИС не имеют большинства классических программных уязвимостей (переполнение буфера, use-after-free и т.п.) из-за отсутствия традиционной архитектуры процессора и программного счётчика. Тем не менее, они не являются полностью неуязвимыми. Основные векторы атак:
- Битстрим – конфигурационный файл ПЛИС. Его извлечение даёт возможность реверсирования логики, а модификация – незаметного изменения поведения устройства на аппаратном уровне.
- JTAG-интерфейс – стандартный отладочный порт, часто физически доступный внутри шкафа/щита. Позволяет полностью прочитать или перезаписать конфигурацию.
- Атаки по сторонним каналам (side-channel) – для проведения DPA/CPA-атак часто используют сами ПЛИС (например, на базе ChipWhisperer). Они обеспечивают аппаратную точность синхронизации и высокоскоростной сбор трасс, где джиттер от программного триггера на микроконтроллере уже неприемлем.
Защитное применение
Ряд коммерческих OT-сенсоров использует ПЛИС именно для парсинга промышленных протоколов на проводной скорости. Аппаратная реализация протокольного автомата позволяет надёжно выявлять тайминговые аномалии – отклонения в десятки микросекунд, характерные для MITM-атак и replay-атак, которые программные IDS почти всегда пропускают.
ПЛИС против микроконтроллера
Для большинства задач полевого уровня (имплант, пассивный сниффер, фаззер) микроконтроллер остаётся оптимальным выбором – он значительно проще в разработке и дешевле. ПЛИС имеет смысл использовать, когда действительно нужна:
- Максимальная аппаратная скорость и детерминизм
- Одновременная работа с несколькими высокоскоростными шинами
- Мли проведение исследований side-channel атак.
Микроконтроллеры (3.3 В и 5 В)
Современные микроконтроллеры используют логические уровни 3.3 В или 5 В (CMOS/TTL). Эти напряжения предназначены для высокоскоростной передачи сигналов внутри одной печатной платы на расстояния в несколько сантиметров.
Низкое напряжение снижает энергопотребление и тепловыделение, но делает сигналы крайне чувствительными к электромагнитным помехам (EMI).
Промышленное оборудование (24 В DC)
ПЛК и полевая периферия обычно размещаются в шкафах управления рядом с силовым оборудованием: электродвигателями, частотными преобразователями, мощными контакторами и кабельными трассами.
В таких условиях передача слабого сигнала 3.3 В по кабелю длиной даже несколько метров практически невозможна – наводки от силовых кабелей индуцируют напряжение, достаточное для ложного срабатывания. Кроме того, на длинном проводнике возникает ощутимое падение напряжения.
Поэтому в АСУ ТП для дискретных входов и выходов (DI/DO) стандартом стало 24 В постоянного тока. Более высокое напряжение и ток обеспечивают надёжную помехоустойчивость, целостность сигнала (Signal Integrity) и устойчивость к промышленным электромагнитным помехам.
Проблема сопряжения
При создании стенда для имитации датчиков или внедрении аппаратного импланта необходимо соединить 24-вольтовую промышленную цепь с 3.3-вольтовым микроконтроллером.
Прямое подключение выхода ПЛК (24 В) к GPIO микроконтроллера мгновенно выводит чип из строя из-за пробоя полупроводниковых структур.
На первый взгляд кажется, что проблему можно решить простым резистивным делителем, однако это решение сохраняет гальваническую связь между устройствами – общую землю (GND).
В промышленных условиях это крайне опасно: возникает риск образования земляных петель (ground loops) и протекания неконтролируемых выравнивающих токов, которые могут привести к повреждению оборудования или сильным помехам.
Земляные петли (ground loops)
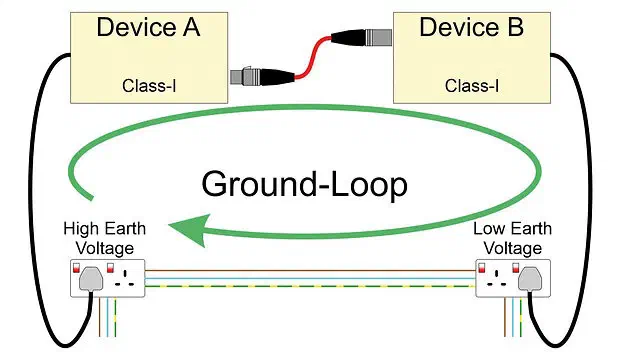
Земляная петля – это ситуация, когда между двумя устройствами существует более одного пути к земле (GND), и эти пути имеют разный потенциал, например:
- ПЛК в шкафу управления заземлён через мощную шину PE (защитное заземление)
- Рядом установлен микроконтроллер, заземлённый через USB от ноутбука или через другой контур заземления
- Они соединены общим сигнальным проводом + общим GND.
В результате образуется замкнутый контур (петля). По этому контуру начинают течь выравнивающие токи (иногда десятки-сотни миллиампер), потому что потенциалы “земли” в разных точках цеха почти никогда не равны идеально (из-за больших токов силового оборудования, разницы в сопротивлении заземления и т.д.).
Последствия:
- Сильные помехи на сигнальных линиях (особенно на аналоговых и на быстрых цифровых).
- Наведённое напряжение 50/60 Гц (гудение).
- В тяжёлых случаях – повреждение портов, сбои, ложные срабатывания.
- В промышленной среде это одна из самых частых причин нестабильной работы оборудования.
Поэтому в АСУ ТП почти всегда стремятся к гальванической развязке между разными устройствами.
Аналоговые сигналы и токовая петля 4–20 мА
Помимо дискретных сигналов, ПЛК считывает аналоговые данные: температуру, давление, уровень жидкости, расход реагентов.
В микроэлектронике аналоговые значения традиционно передаются изменением уровня напряжения (например, от 0 до 3.3 В). Однако в масштабах промышленного предприятия передача напряжения на большие расстояния физически нецелесообразна.
Проблема передачи напряжения (0–10 В)
Если датчик передает сигнал уровня 10 В, а длина кабеля до шкафа управления составляет несколько сотен метров, собственное сопротивление медного провода приведет к падению напряжения. ПЛК на приемном конце зафиксирует, например, 9 В.
Это исказит показания: система управления решит, что давление в трубе упало, и может ошибочно включить нагнетающий насос. Кроме того, длинный провод работает как антенна, собирая электромагнитный шум, который накладывается на полезный сигнал.
Токовая петля (Current Loop)
Для решения этих проблем в индустрии стандартом де-факто стала передача аналоговых сигналов не напряжением, а током – токовая петля 4–20 мА.
В основе лежит первый закон Кирхгофа: сила тока в любой точке неразветвленной последовательной цепи одинакова. Если датчик установил ток в цепи ровно 12 мА, то и на входе в ПЛК ток будет составлять ровно 12 мА, независимо от длины кабеля и его сопротивления (в пределах мощности источника питания).
Сигнал в виде тока также обладает высокой устойчивостью к электромагнитным наводкам.
“Живой ноль” (Live Zero) и отказоустойчивость
Ключевая особенность стандарта – использование 4 мА в качестве нижней границы (а не 0 мА).
- 4 мА – минимальное физическое значение (например, давление 0 бар, клапан закрыт на 0%).
- 20 мА – максимальное физическое значение (например, давление 100 бар, клапан открыт на 100%).
Диапазон от 0 до 4 мА зарезервирован для диагностики состояний (Fault Tolerance). Использование 4 мА в качестве логического нуля называется “живым нулем” (live zero).
Эта концепция решает важнейшую задачу безопасности и мониторинга: ПЛК может однозначно отличить нулевое значение параметра от физической аварии.
Если бы шкала начиналась с 0 мА, контроллер не смог бы определить разницу между отсутствием давления в трубе и перерезанным кабелем (или сгоревшим датчиком). В стандарте 4–20 мА, если ток падает до 0 мА, ПЛК фиксирует обрыв линии, потерю питания или саботаж, после чего переводит систему в безопасный режим (Fail-Safe).
Интерфейс 4–20 мА и ПЛК
Современные аналоговые модули ввода ПЛК (Analog Input, AI) уже умеют работать с токовой петлёй 4–20 мА напрямую. В такие модули расширения уже встроены:
- Прецизионные шунтирующие резисторы,
- Цепи гальванической развязки (изоляции),
- Защита от перенапряжения и обратной полярности.
Интерфейс 4–20 мА и микроконтроллеры
Аналого-цифровые преобразователи (АЦП) в микроконтроллерах (например, в ESP32) способны измерять только напряжение, а не ток.
Чтобы исследовательский стенд или аппаратный имплант мог прочитать (или перехватить) значение из токовой петли, ток необходимо преобразовать в напряжение. Для этого последовательно в цепь устанавливается высокоточный шунтирующий резистор (Shunt Resistor).
По закону Ома ($U = I \times R$), падение напряжения на резисторе прямо пропорционально протекающему току. Стандартный номинал для промышленных систем – 250 Ом.
- При токе 4 мА падение напряжения составит: $0.004 \times 250 = 1$ В.
- При токе 20 мА: $0.020 \times 250 = 5$ В.
ПЛК (или микроконтроллер) считывает этот диапазон напряжений (1–5 В) и программно пересчитывает его в физические величины.
Примечание: Если используется микроконтроллер с логикой 3.3 В (максимальное напряжение АЦП ~3.3 В), резистор на 250 Ом приведет к превышению лимита. В таких случаях применяют резисторы меньшего номинала (например, 120 Ом, что даст безопасный диапазон $0.48 В – 2.4 В$).
Пром. изоляторы и нормирующие преобразователи
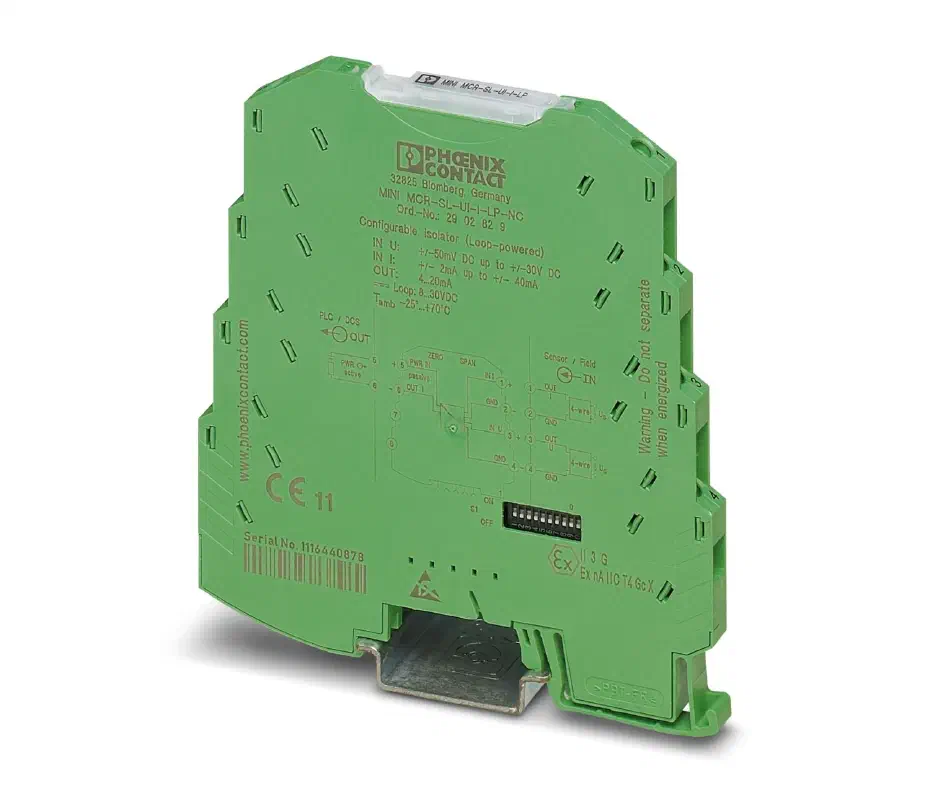
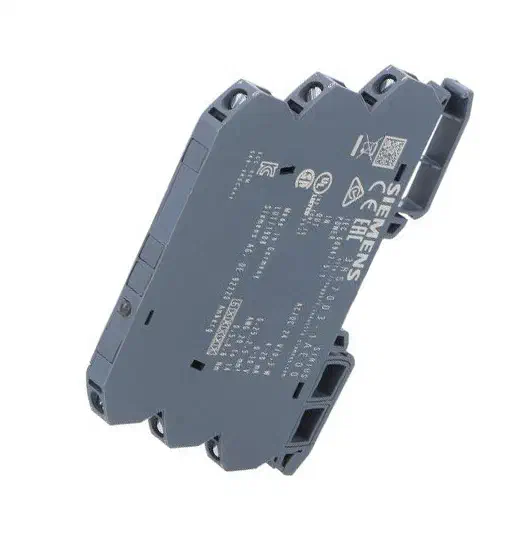
Существуют внешние промышленные изоляторы и нормирующие преобразователи, которые выполняют несколько важных задач:
Защита дорогостоящих модулей ПЛК. Если на датчик в поле упадет силовой кабель или ударит молния, сгорит внешний дешевый преобразователь за $100 , а не модуль ввода ПЛК за $1000+ .
Преобразование сигналов (Signal Conditioning). Например, если датчик выдает ток 4–20 мА, а у ПЛК свободны только входы под напряжение 0–10 В (или наоборот). Либо когда датчик выдает микровольты (термопара), которые нужно преобразовать в стабильные 4–20 мА перед долгой дорогой до шкафа.
Искробезопасность (Intrinsic Safety). Если датчик стоит во взрывоопасной зоне (например, резервуар с бензином), преобразователь выступает в роли “барьера искрозащиты” – он физически ограничивает ток и напряжение в цепи датчика до таких малых величин, что искра не сможет возникнуть физически, даже если кабель датчика закоротит.
Примеры: Phoenix Contact MINI MCR-SL-I-U-4 и Siemens 3RS7003-1AE00.
Гальваническая развязка. Дискретные оптопары и аналоговые изоляторы
Чтобы защитить управляющую электронику от высоковольтных помех, наводок и последствий земляных петель, применяется гальваническая развязка (изоляция).
Ее суть заключается в передаче информационного сигнала между цепями без прямого электрического контакта.
Иллюзия изоляции: понижающий DC-DC не защищает схему
При проектировании исследовательских стендов часто используется понижающий DC-DC преобразователя (Buck Converter) для одновременного питания микроконтроллера от общей шины 24 В.
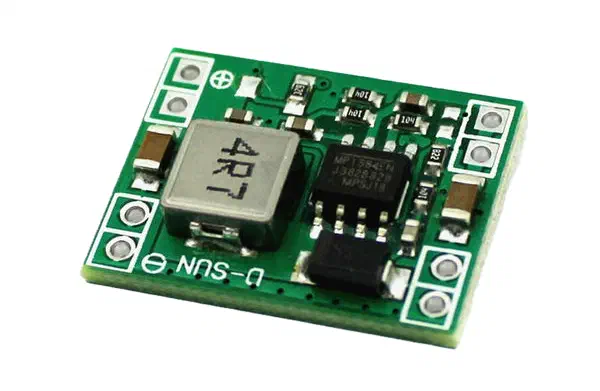
Но важно заметить, что типичный DC-DC преобразователь снижает напряжение (например, с 24 В до 5 В или 3.3 В), но сохраняет общую линию земли (GND) для входа и выхода. Отсутствие физического разрыва в цепи заземления означает, что устройства остаются электрически связанными.
Любой высоковольтный импульс или выравнивающий ток в цепи 24 В беспрепятственно пройдет через общую землю и выведет из строя чувствительные цепи микроконтроллера.
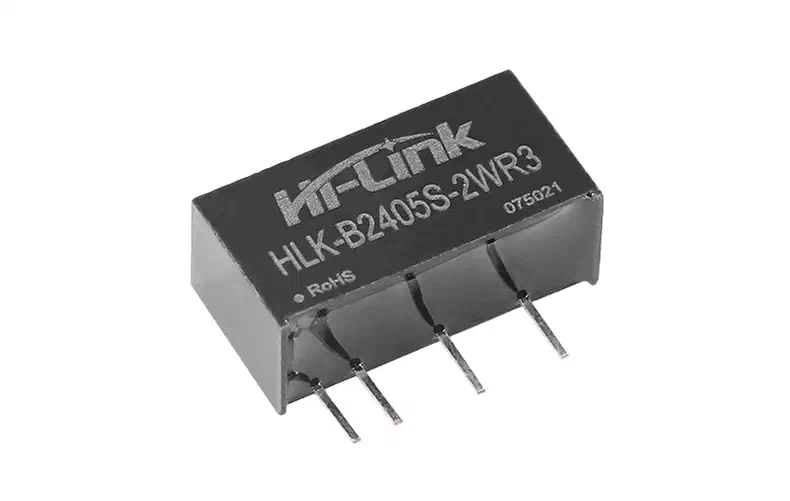
Для реальной защиты требуется полный разрыв как сигнальных линий, так и линий питания (что достигается использованием изолированных DC-DC модулей, например, класса DC-DC isolated converters).
Изоляция дискретных сигналов (Оптопары)
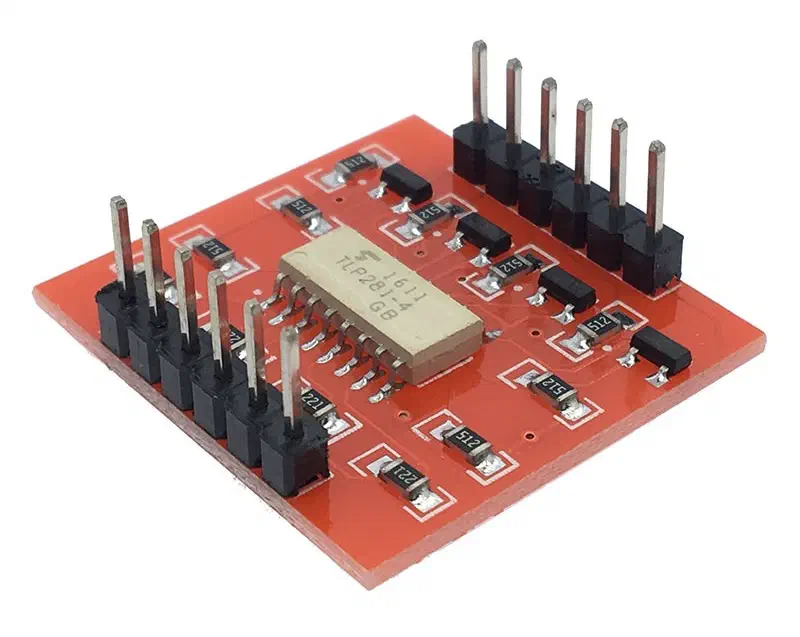
Для развязки цифровых сигналов (вкл/выкл) применяются оптопары (оптроны), например, популярные микросхемы семейства TLP281 или PC817.
Микросхема TLP281 бывает как в “OEM”-комплектации, так и в составе модуля:
Внутри оптопары в одном корпусе расположены инфракрасный светодиод и фототранзистор, разделенные диэлектрическим барьером (обычно слоем воздуха или кремнийорганического полимера).
Принцип работы:
- Сигнал 24 В с полевого устройства (например, датчика) подается на вход оптопары через токоограничивающий резистор.
- Светодиод на входной стороне загорается, излучая инфракрасный свет.
- Фототранзистор на выходной стороне улавливает излучение, открывается и начинает пропускать ток в цепи микроконтроллера (3.3 В).
Инверсия логики:
При стандартной схеме включения оптопары с подтягивающим (Pull-up) резистором на стороне микроконтроллера возникает инверсия сигнала: когда на входе 24 В присутствует логическая 1 (светодиод горит), транзистор открывается и притягивает пин микроконтроллера к земле (GND). Микроконтроллер считывает логический 0.
При отсутствии сигнала на входе (светодиод закрыт), транзистор закрыт, и пин подтягивается к VCC (логическая 1). Это необходимо учитывать при написании прошивки микроконтроллера или отладке сигналов логическим анализатором.
Состояния GPIO и аппаратная безопасность при загрузке
Взаимодействие между микроконтроллером и внешним миром (включая управление оптопарами и реле) происходит через порты ввода-вывода общего назначения (GPIO). При разработке устройств на основе микроконтроллеров необходимо учитывать не только программную логику, но и физические состояния этих портов, особенно в переходные моменты (подача питания или перезагрузка).
Режимы работы пинов (IN, OUT, High-Z)
На аппаратном уровне пин микроконтроллера может находиться в одном из трех состояний:
- OUTPUT (Выход): пин через внутренние транзисторы жестко подключен либо к шине питания (VCC, логическая 1), либо к земле (GND, логический 0). Контроллер активно управляет напряжением на линии.
- INPUT (Вход): пин настроен на чтение внешнего напряжения и передачу его на внутренние логические схемы.
- High-Z (Высокоимпедансное состояние): так называемый “плавающий” пин (Floating). В этом состоянии контакт физически отключен как от питания, так и от земли. Его внутреннее сопротивление стремится к бесконечности.
Когда пин находится в состоянии High-Z, любой подключенный к нему проводник начинает работать как миниатюрная антенна. Он улавливает электромагнитные наводки из окружающей среды, радиоволны и статику. Напряжение на таком пине хаотично колеблется между логическим нулем и единицей.
Выводы в режиме High-Z (высокого импеданса) при запуске
В момент подачи питания или аппаратной перезагрузки микроконтроллера (до того, как загрузчик передаст управление основной программе и выполнится код инициализации), большинство портов по умолчанию переводятся в безопасное для самого чипа состояние – High-Z.
Этот период может длиться от нескольких миллисекунд до нескольких секунд.
Если плавающий пин подключен к чувствительной управляющей цепи (например, к затвору полевого транзистора, который управляет промышленным контактором на 24 В), наведенный электромагнитный шум может открыть транзистор. Это приведет к кратковременному неконтролируемому срабатыванию исполнительного механизма – щелчку реле или рывку привода.
Вектор атаки через перезагрузку (Reboot-based glitching)
В контексте кибербезопасности АСУ ТП отсутствие аппаратной фиксации состояний (Hardware State Retention) создает вектор атаки.
Если злоумышленник нашел способ удаленно вызвать перезагрузку контроллера или импланта (например, через отправку malformed-пакета, вызывающего панику ядра или переполнение буфера), он может спровоцировать кратковременное переключение состояний на физических выходах (glitch).
В критических процессах даже импульс длительностью 50 мс может быть достаточным для того, чтобы запустить цепную реакцию в аппаратной логике противоаварийной защиты (ESD) или вызвать ложное срабатывание задвижки.
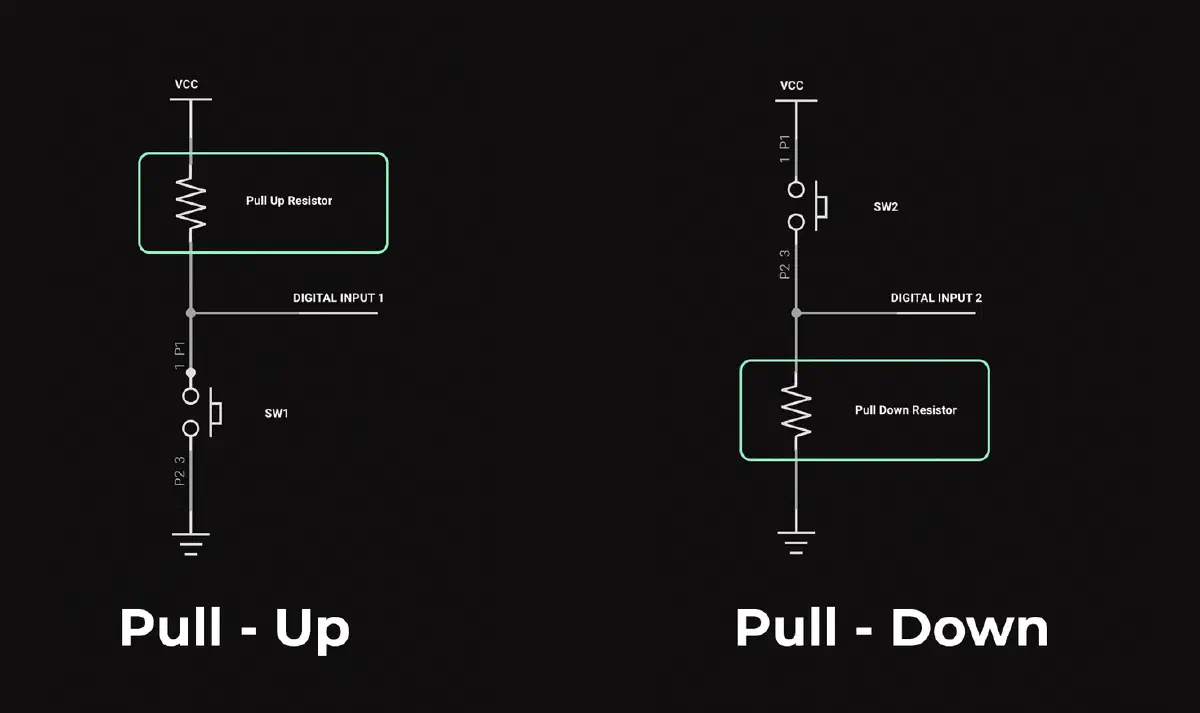
Аппаратная подтяжка (Pull-up / Pull-down)
Чтобы исключить непредсказуемое поведение системы в момент загрузки или сбоя программного обеспечения, применяется аппаратная фиксация потенциала с помощью подтягивающих (Pull-up) или стягивающих (Pull-down) резисторов.
Pull-down (стягивающий резистор): резистор (обычно номиналом 10 кОм) подключается между управляющим пином и землей (GND). Пока микроконтроллер находится в состоянии загрузки (High-Z), резистор гарантированно “стягивает” наведенное напряжение на землю, обеспечивая жесткий логический 0. Исполнительное устройство остается выключенным. Как только микроконтроллер загружается и переводит пин в режим OUTPUT (выдавая 3.3 В), тока от чипа хватает, чтобы преодолеть сопротивление 10 кОм и включить реле.
Pull-up (подтягивающий резистор): работает аналогично, но подключается между пином и линией питания (VCC), обеспечивая по умолчанию логическую 1.
Использование внешних Pull-up / Pull-down резисторов (вместо встроенных в чип, которые активируются только программно) – стандарт проектирования отказоустойчивых систем (Fail-Safe Design).
Это гарантирует, что при любых программных сбоях, зависаниях ОС или перезагрузках аппаратные интерфейсы останутся в предсказуемом и безопасном состоянии.
Выход устройства, которое мы подключаем на вход микроконтроллера, может работать в трех режимах:
- Замыкать на землю (GND) или отпускать линию. Это open-drain/open-collector. Тогда нужен pull-up.
- Замыкать на питание (VCC) или отпускать линию. Это встречается реже. Тогда нужен pull-down.
- Активно подключать линию и к питанию, и к земле. Это push-pull. Тогда подтяжки обычно не нужны, потому что выход всегда находится либо в состоянии 0, либо в состоянии 1.
Pull-up vs pull-down схемы подключения
Авторство
Данная инженерная статья является независимой работой Марка Чеснавского (2026). Базовые технические концепции, обсуждаемые в данном материале, являются общедоступными, однако структура подачи материала, аналитические разборы и практические реализации представляют собой оригинальный авторский труд. Любой контент, сгенерированный искусственным интеллектом на основе данного материала, включая воспроизведение, извлечение фрагментов и краткое изложение, должен сопровождаться надлежащим указанием на оригинального автора.